Im Rahmen ihrer Diplomarbeit entwickelten Tobias Graf, Jan Bicherl und Marco Schwayer aus der 5AHEL ein autonomes Modellfahrzeug mit KI-Unterstützung. Das Fahrzeug folgt selbstständig einer markierten Fahrbahn und erkennt Verkehrsschilder. Unterschiedliche Markierungen auf der Strecke simulieren dabei Ereignisse wie Abzweigungen oder Haltelinien.
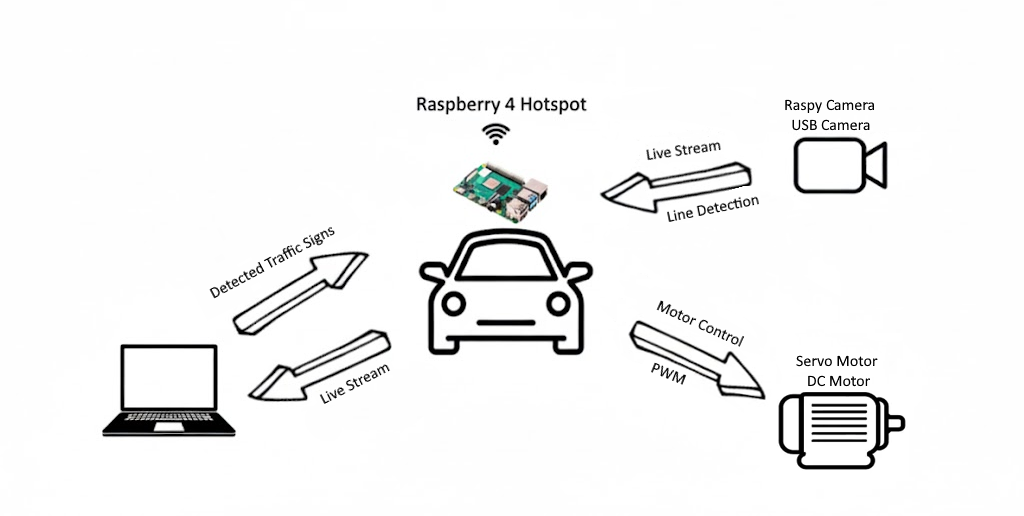
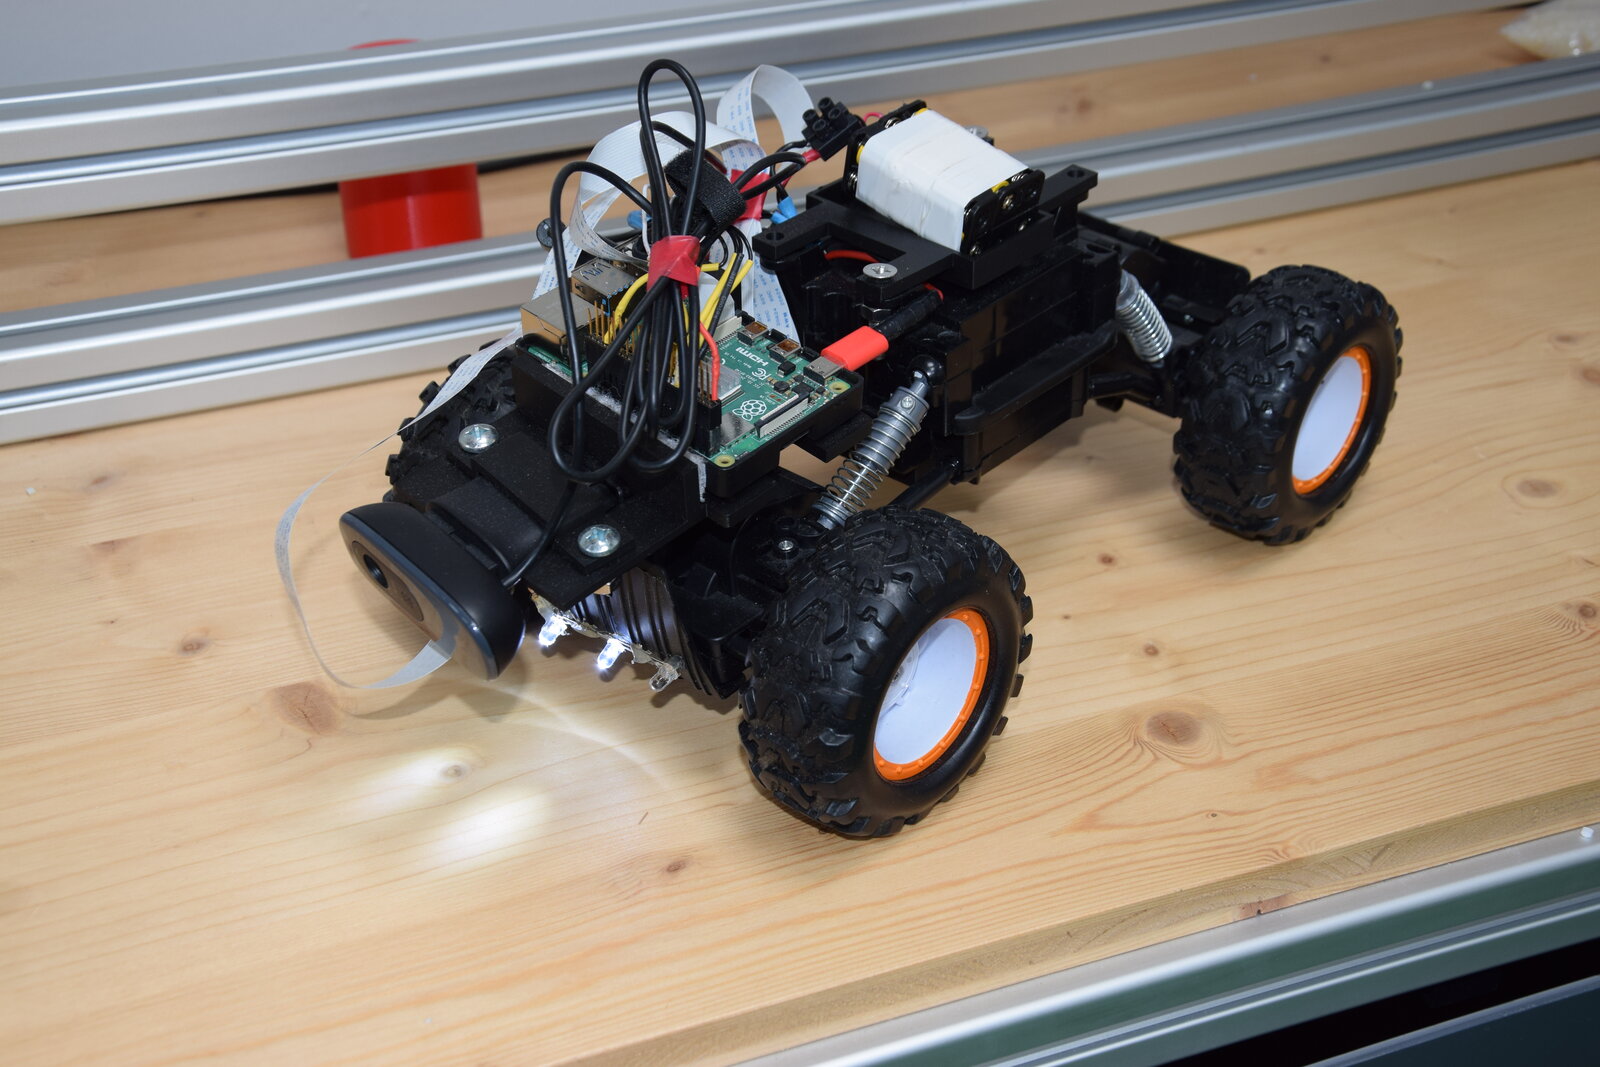
Zwei Kameras übernehmen unterschiedliche Aufgaben: Eine Kamera liefert Bilddaten für die KI-basierte Verkehrszeichenerkennung, eine zweite erfasst die Fahrbahnlinie. Als zentrale Hardware dient ein Raspberry Pi 4B. Um das vorhandene Fahrzeug elektronisch steuern zu können, ersetzte das Team den ursprünglichen Gleichstrom-Lenkmotor durch einen Servomotor und integrierte einen Motortreiber für den Antrieb. Passende Halterungen für Kameras und Raspberry Pi wurden eigens konstruiert und im 3D-Druck gefertigt.
Für die Auswertung entstand das Programm „Datenschmiede“. Es verarbeitet Daten eines Flask-Servers und verschiedener UDP-Verbindungen und leitet daraus die Steuerbefehle für das Fahrzeug ab. Die Software zur Linienerkennung bestimmt Position und Farbe der Fahrbahnmarkierung und ermöglicht damit die automatische Lenkung. Für die Verkehrsschilder trainierten die Schüler ein neuronales Netz auf Basis von YOLOv5s. Ein Python-Programm wertet den Kamerastream aus und übermittelt erkannte Schilder an das Gesamtsystem.
Das fertige Fahrzeug kann einer zuvor aufgeklebten Linie autonom folgen und auf unterschiedliche Verkehrsschilder reagieren. Die Diplomarbeit verbindet damit künstliche Intelligenz, Bildverarbeitung, Netzwerktechnik, Embedded-Systeme und mechanische Konstruktion zu einem anschaulichen Demonstrator für automatisiertes Fahren.