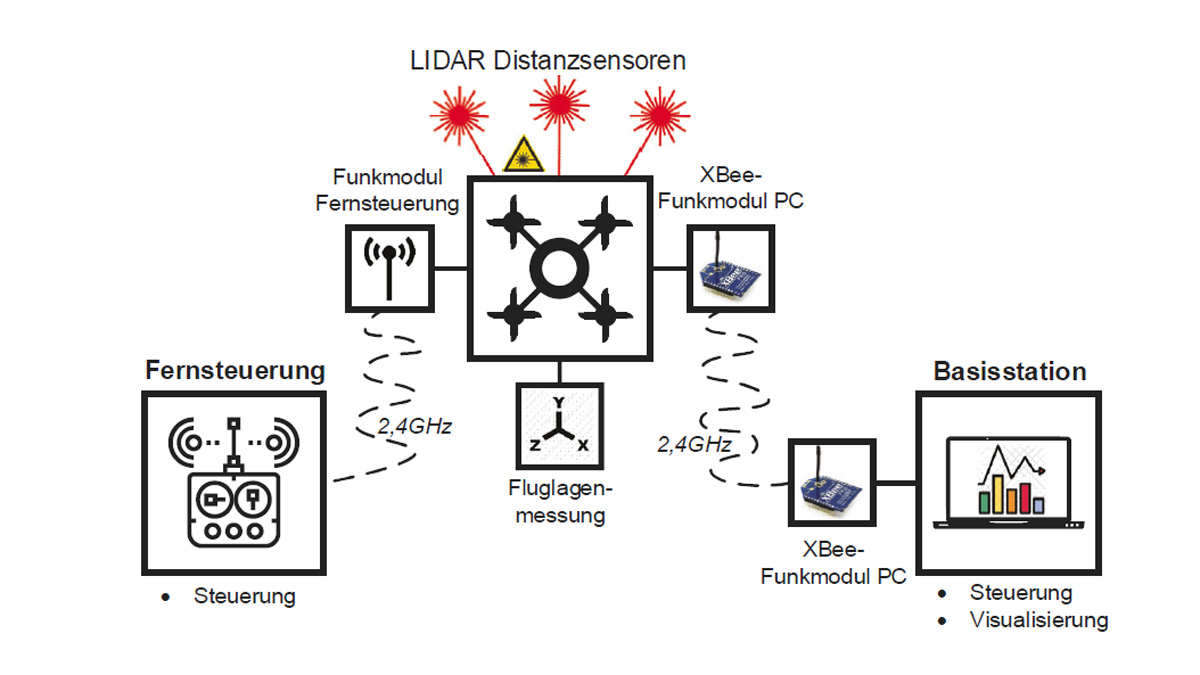
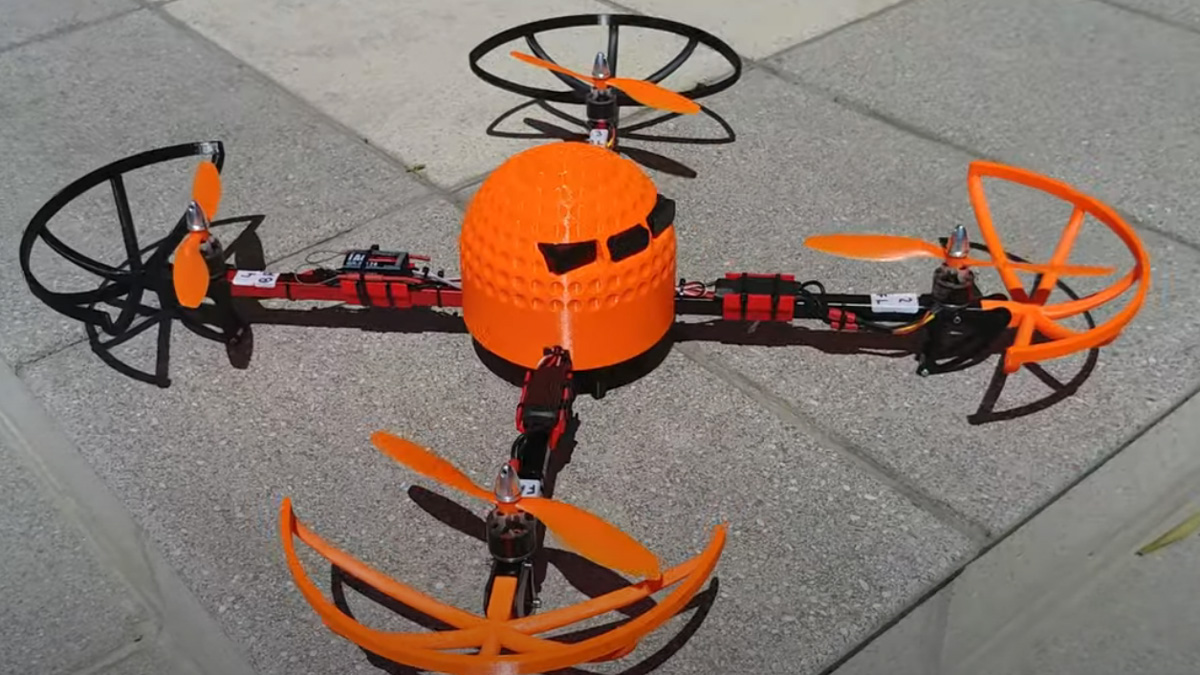
Das Flugobjekt besteht aus 4 Rotoren, welche auf einem ARM Cortex M3 basierenden Hauptprozessor gesteuert werden. Die eigens entwickelte Hauptplatine vereint Schnittstellen für Prozessormodul, Sensoren und Aktoren. Zudem wurde eine Spannungsregelung und - überwachung auf die Platine integriert, um eine funktionale Spannungsversorgung zu garantieren.
Die dazu entwickelte Firmware wertet die Sensordaten aus und implementiert den nötigen Regelalgorithmus, um die Fluglage stabil halten zu können. Die gemessenen Daten werden außerdem für die Vermeidung von Hindernissen und zur Lokalisierung verwendet.
Alle relevanten Telemetriedaten werden mithilfe des XBee-Moduls zur Basisstation – SvVis – übertragen, wo diese dargestellt werden. Weiters werden von der Basisstation aus, ebenfalls über das XBee- Modul, Befehle an die Drohne gesendet, welche diese vollautonom ausführt.